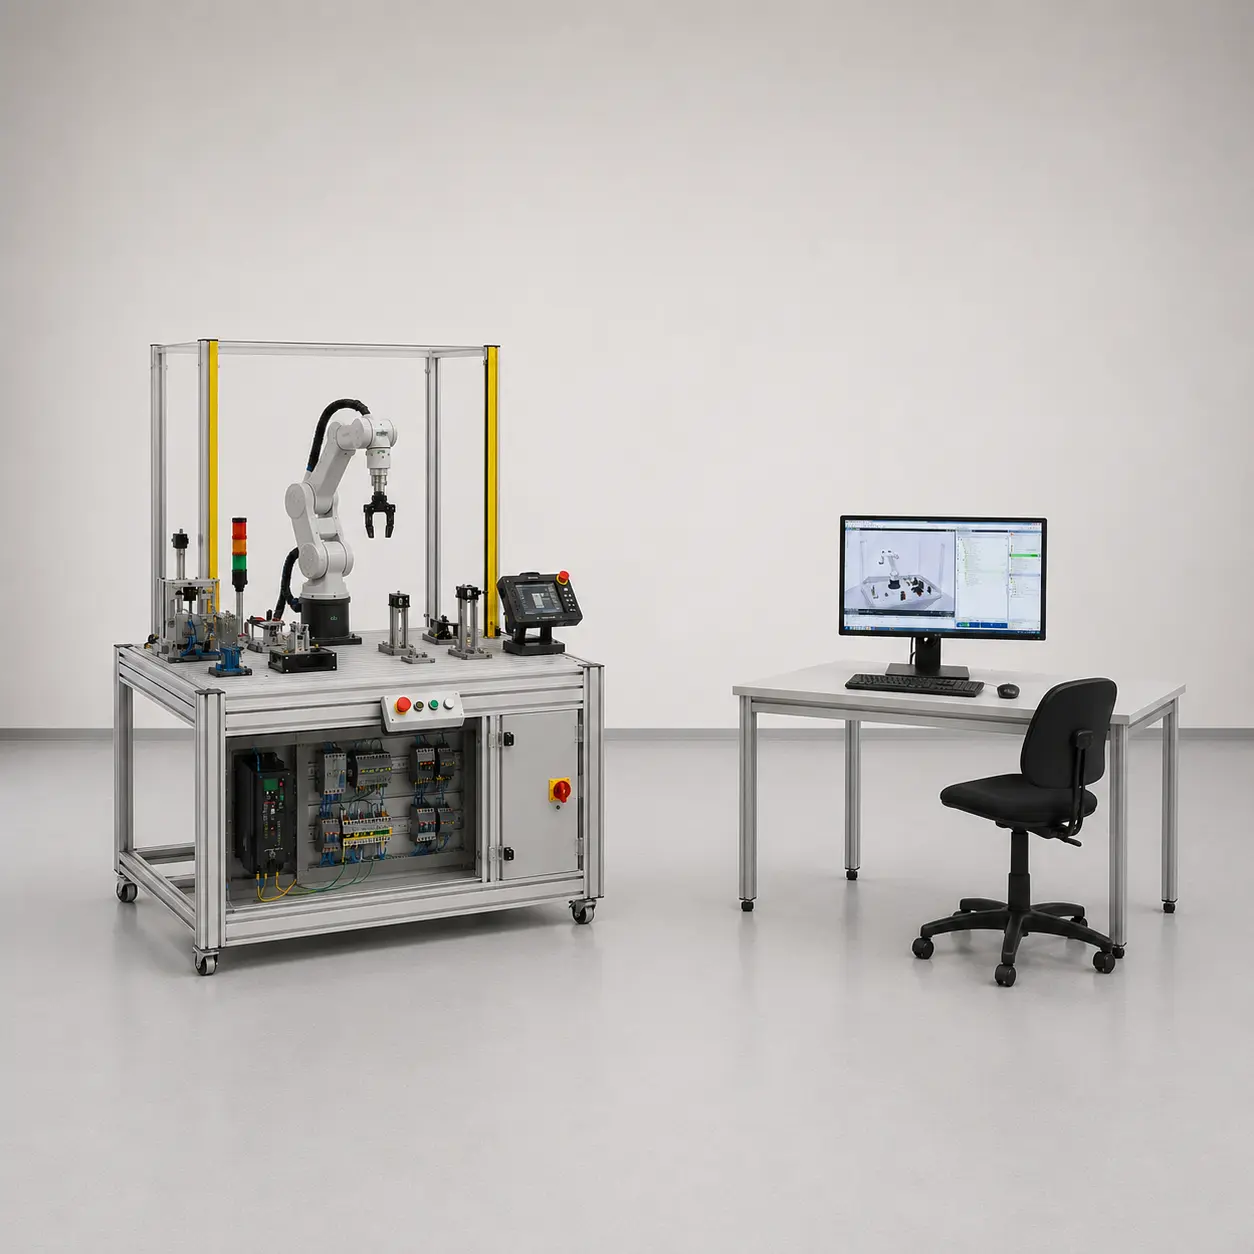
Dydaktyczna stacja z 6-osiowym robotem współpracującym (cobotem) to nowoczesne
i w pełni bezpieczne środowisko stworzone do nauki programowania oraz automatyzacji
procesów przemysłowych od podstaw. Konstrukcja nośna stacji oraz powierzchnia robocza
została w całości wykonana z lekkich i bardzo wytrzymałych profili aluminiowych,
co umożliwia stabilny i wygodny montaż manipulatora oraz dodatkowego osprzętu
treningowego. Cobot o udźwigu min. 3 kg, zasięgu min.
600 mm, wadze około 15 kg i dokładności min.
±0,02 mm.
zagadnień z zakresu współczesnej robotyki:
-
Programowanie za pomocą programatora ręcznego (Teach Pendant):
Nauka ręcznego naprowadzania robota, zapisywania punktów w przestrzeni oraz
konfiguracji podstawowych sekwencji ruchowych bezpośrednio przy maszynie. -
Programowanie z poziomu komputera:
Wygodne tworzenie i edycja programów ruchowych robota bezpośrednio na komputerze. -
Nauka manipulacji i pozycjonowania (Pick and Place):
Praktyczne ćwiczenia z przenoszenia detali dzięki dołączonemu zestawowi elementów.
- Liczba osi: 6 stopni swobody.
-
Przeznaczenie:
Robot zaprojektowany i certyfikowany do bezpiecznych zastosowań przemysłowych
oraz dydaktyczno-szkoleniowych. - Udźwig znamionowy: min. 3 kg.
- Zasięg ramienia: min. 600 mm.
- Masa manipulatora: około 15 kg.
-
Dokładność i powtarzalność pozycji (ISO 9283):
min. ±0,02 mm. -
Zakresy i prędkości ruchu osi:
-
Oś 1 (podstawa):
min. zakres ±175° / maksymalna prędkość ±180°/s. -
Oś 2 (ramię):
min. zakres +85° / -265° / maksymalna prędkość ±180°/s. -
Oś 3 (łokieć):
min. zakres ±150° / maksymalna prędkość ±180°/s. -
Oś 4 (nadgarstek):
min. zakres +85° / -265° / maksymalna prędkość ±180°/s. -
Oś 5 (nadgarstek):
min. zakres ±175° / maksymalna prędkość ±180°/s. -
Oś 6 (nadgarstek):
min. zakres ±175° / maksymalna prędkość ±180°/s.
-
Oś 1 (podstawa):
- Typowa prędkość punktu TCP: około 1 m/s.
- Klasa szczelności ramienia: min. IP54.
- Materiały konstrukcyjne: aluminium, stal.
-
Złącza na nadgarstku robota:
min. 2 wejścia cyfrowe, 2 wyjścia cyfrowe, 1 wejście analogowe,
1 wyjście analogowe. -
Dedykowany układ zasilania narzędzia:
24 V DC, min. 1,5 A.
- Kompaktowa obudowa sterująca.
-
Wsparcie dla interfejsów komunikacyjnych:
I/O, TCP/IP oraz Modbus_TCP/RTU. -
Programowalny w środowiskach i językach:
C#, C++, Python, Java oraz systemie ROS. -
Wyposażony w zintegrowane złącza wejść/wyjść:
min. 16 wejść cyfrowych, 16 wyjść cyfrowych, 2 wejścia analogowe,
2 wyjścia analogowe, 2 szybkie wejścia impulsowe.
Przenośny panel dotykowy o przekątnej ekranu min. 10"
i rozdzielczości min. 1280 x 800 pikseli, ułatwiający bezpośrednie
programowanie ścieżek ruchu i operacji cobota.
(elektryczny, pneumatyczny) oraz podciśnieniowy.
do chwytaków pneumatycznych.
- Zasilana napięciem 230 V AC, wyposażona w zestaw niezbędnych zabezpieczeń.
- Zasilacz 24 V DC, min. 30 W, montowany na szynie TH35.
-
Układ sterowania (jednostka główna):
Sterownik PLC wyposażony w min. 14 wejść cyfrowych (24 V DC),
10 wyjść cyfrowych tranzystorowych (24 V DC), 2 wejścia analogowe
(0-10 V DC), 2 wyjścia analogowe (0-20 mA), posiadający komunikację
w standardzie PROFINET. -
Wyłącznik awaryjny (grzybkowy) odcinający zasilanie obwodów
wykonawczych w sytuacji zagrożenia. -
Zestaw min. 4 przycisków monostabilnych / bistabilnych
do funkcji sterowniczych. - Zestaw min. 2 lampek LED zasilanych napięciem 24 V DC.
-
Makieta treningowa:
Specjalna płytka edukacyjna mocowana do blatu roboczego,
przeznaczona do nauki chwytania, precyzyjnego przenoszenia
i dopasowywania klocków szkoleniowych. -
Zestaw klocków dydaktycznych:
Komplet elementów wykorzystywanych podczas ćwiczeń
z manipulacji detalem i paletyzacji.
wykonana z profili aluminiowych, wyposażona w kółka z blokadą.
Stanowisko dostarczane jest w postaci w pełni zmontowanej,
okablowanej i przetestowanej pod kątem poprawności działania.
W zestawie znajduje się instrukcja obsługi, przykładowe programy
ćwiczeniowe w języku polskim oraz komplet wymaganych deklaracji zgodności WE.